常见问题FAQ
模型训练是不是要等到训练完全结束才能技能部署验证?
不是,防止客户等待模型训练时间过长,我们模型是在训练过程中不断产出中间结果,可以根据中间迭代结果进行部署验证,越最新的结果理论上效果越好。
仿真部署出现前倾或后仰摔倒如何优化?
仿真部署后,通过播放三维动画,发现机器人前倾后仰角度过大可能会摔倒的情况,可以通过进行一定的角度补偿重新进行动作重映射以及技能训练。具体的执行步骤请参考正文部分“7.2模型重仿真”。
机器人换地方或者场地WiFi发生改变,如何找到机器人新的ip?
如果WiFi发生改变,需要重新手动给机器人配网。重复以上正文内容步骤1.1和1.2即可获得机器人最新的ip。
边侧电脑有什么要求吗?
Windows本和Ubuntu本均可。鹿小明机器人的有线ip固定为192.168.54.110。无论是Windows本还是Ubuntu本,第一次有线连接时,需要关闭电脑的自适应ip,手动设置电脑的静态ip。推荐设置为192.168.54.200,子网掩码设置为255.255.0.0。
如果关联设备后,网站设备状态显示“离线”,应该怎么排查?
如果设备关联后,设备状态显示“离线”,通过以下方式排查:
重新执行步骤2.2.2.5重启两个服务,重启过后等待一二十秒重新刷新网站,查看机器人是否在线;
服务重启后,设备依然离线。检查2.2.2.3中关联设备的SN号是否和2.2.1中nix机器人内部软件的sn号一致;
如果以上检查都没有问题,检查机器人WiFi名称密码是否输入正确,网络是否通畅。
对于视频的一些疑问:机位固定还是允许移动?多人入镜、遮挡、裙子、逆光、地面动作(躺 / 滚动)这类视频可以训练吗?
当前版本暂时只支持固定的相机角度,且四肢动作清晰可见的视频参与训练。多人入镜、遮挡、裙子、逆光、地面动作(躺 / 滚动)这类视频暂时不支持训练。
"每 1000 次迭代出一个模型"—— 中间模型能不能直接部署?和最终20000次迭代效果差多少?
每1000次迭代出的模型可以使用。如果迭代不满1000次,不会生成任何模型。即迭代999次无模型可用,迭代1999次只有1个模型可用。
理论上迭代次数越多模型效果越好。具体也分各个项目的训练难易程度,视频时间较短,动作较为简单的项目,10000次迭代的模型效果可能和20000次迭代的模型效果相当。但是时间较长,动作较为复杂的项目,10000次迭代可能无法达到视频效果,需要继续迭代。
如果机器人在跳舞过程中出现摔倒、失控等的意外情况怎么办?
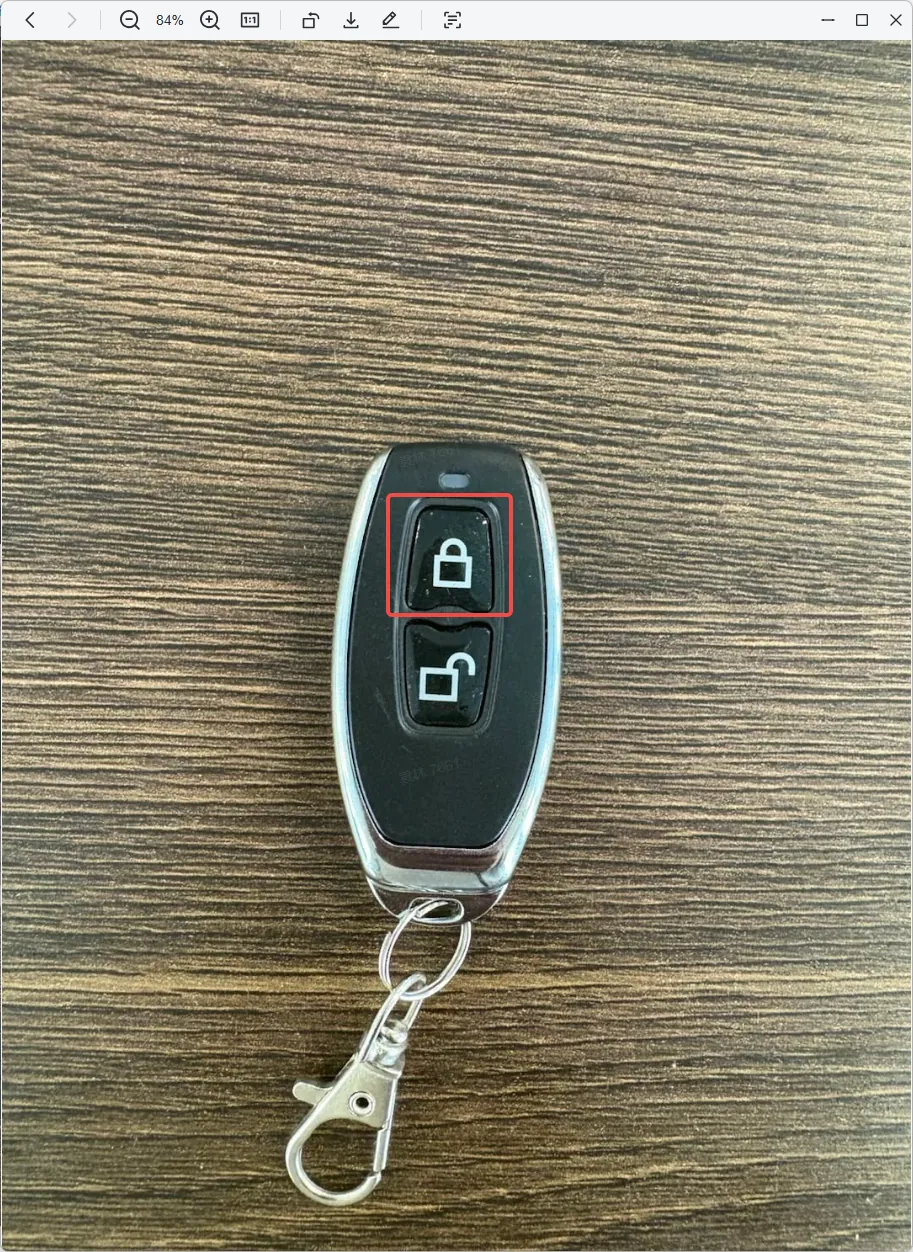
如果出现意外,可以使用钥匙进行紧急断电,具体按键如下图所示。